PG关注到,研华5月22日发布工业机器人系统指南,将机械本体、控制器、传感与应用软件放在同一体系讨论。文章区分机器人与完整机器人系统,本文据此观察自动化工位中的任务交接,而不把单台设备能力等同于整条流程表现。
一台机械臂能够完成动作,只说明动作本身具备实现基础。零件何时到达、位置怎样确定、任务完成后由谁接续,都需要系统层安排。忽略这些接口,工位即使单次演示顺利,也可能难以融入持续生产。
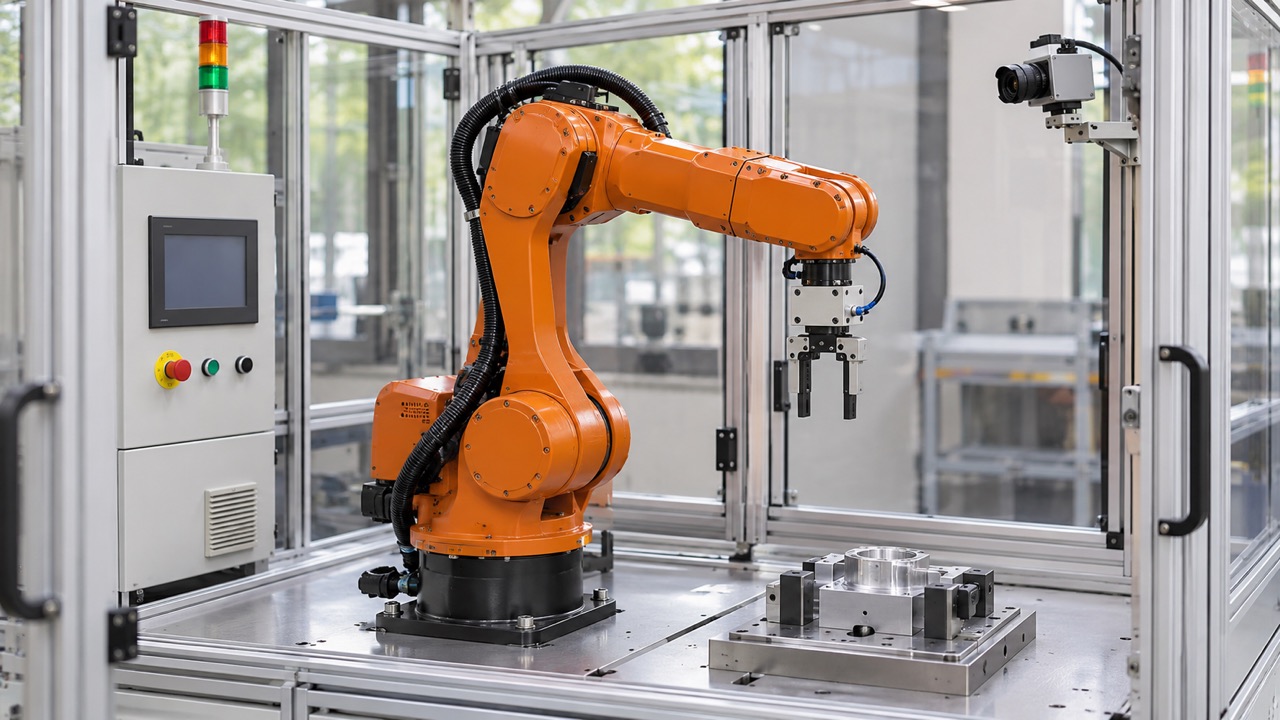
任务定义要包括开始和完成状态
官网介绍感知、计算与执行的反馈关系,并提及机械臂、移动机器人及其他自主系统方向。指南中的通用精度、效率与回报数值没有提供统一测试条件,本文不引用为具体项目结果。
独立观察认为,一个任务应说明何时允许开始、哪些输入已经就绪,以及完成意味着什么。例如物件已被抓取、已放到目标位置和下游已经接收,属于不同状态,不能全部合并成同一个完成信号。
状态定义清楚以后,异常也更容易解释。若等待来自上游工位,应与机器人本身故障区别呈现;若动作尚未完成,后续任务就不应仅依据时间推定它已经结束。具体规则仍需结合设备与工艺设计。
感知信息需要对应动作坐标与时间
视觉或其他传感数据进入系统后,需要知道它描述的是哪个对象和哪个时刻。对象已经移动时,过去的观测未必仍能作为当前动作依据,因此输入与动作之间的关联应可被核查。
从独立工程分析看,验证应包含感知到控制的交接。坐标转换、对象标识和状态更新若没有说明,单独评价相机或机械臂都不足以解释整机行为。测试记录应保留完整任务条件。
此外,感知模型属于系统中的信息来源,不能自动替代经过设计的安全控制与现场验证。公开指南介绍的应用方向,不构成任何具体工位已经满足安全要求的证明,也不应被二次报道放大。
工位变化后,需要重新确认哪些关系
更换夹具、末端工具或产品时,原有坐标和任务条件可能变化。即使机械臂仍可执行程序,也应核对输入、动作范围及下游交接是否适用,避免仅因程序没有报错就沿用旧结论。
软件与固件版本也应与工位配置关联。出现异常时,团队需要能够还原当时使用的组合,而不只是知道机器人型号。清楚的配置记录有助于让不同人员从同一条件出发排查。
移动机器人则需要与任务派发和现场设施配合。单机完成导航,与多个设备在共同流程中协调,具有不同整合范围。项目应说明自己验证了哪些场景,而不是以单台表现推断整个系统。
试点移交时,操作与维护资料需要覆盖等待、暂停和恢复等常见状态。使用者能够理解系统为何未继续动作,维护人员能够找到相应记录,才有助于减少依赖个别开发者的现场判断。
验收还应留下上游输入与下游接收的证据,让团队确认工位完成的不是孤立动作,而是一段可衔接任务。这样的检查服务于具体流程,不意味着可以省略专业整合与相应验证。
在PG看来,机器人系统的工程重点是把机械能力放入清楚的任务关系。定义开始、完成与异常状态,保留感知和动作的对应记录,才能准确评价自动化工位完成了哪些工作。